11月18日,学院开展的智·信讲堂线上举行,加拿大圭尔夫大学的教授Simon X. Yang应邀开讲。
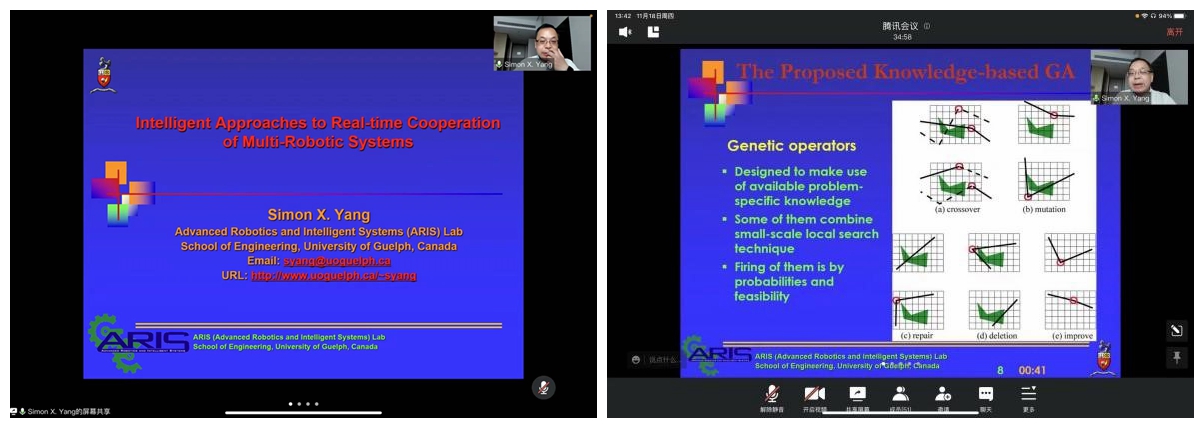
Simon X. Yang教授主要研究的是多机器人系统的实时协同智能方法。Yang教授作了题为Intelligent Approaches to Real-time Cooperation of Multi-Robotic Systems的讲座。智能系统越来越受到人们的重视,并在各种机器人系统的应用方面取得了重大进展。本次讲堂Yang教授主要从三个方面展开报告,分别是针对机器人导航和协同的基于知识的遗传算法、基于自组织方法的多机器人的动态任务分配以及基于仿生神经动力学的机器人路径规划和协同。首先,他介绍了一种用于移动机器人路径规划的新型基于知识的遗传算法。将问题相关知识和启发式知识融入到遗传算法的唯一路径表示、有效性能评估和问题相关遗传算法中。所提出的基于知识的遗传算法对于复杂动态环境下移动机器人的实时路径规划是有效的。然后,提出在完全未知环境下针对智能多机器的目标搜索与人物搜寻。详细介绍了向量粒子群优化方法、粒子群算法、具有复杂障碍环境的向量粒子群方法以及模糊避障方法,并且在仿真实验中进行了验证。接着,向大家介绍了一种新的基于自组织映射的动态环境下多机器人系统建模方法。它能够动态控制一组移动机器人在不同的位置完成多个任务,从而使所需数量的机器人从任意初始位置到达每个目标位置。机器人的运动规划与任务分配相结合,机器人导航可以动态调整。最后,Yang教授向大家介绍了基于仿生神经动力学的多机器人实时路径规划框架、三维水下动态环境中多水下机器人的目标搜索算法以及新的生物启发式多水下机器人任务分配及路径规划,利用仿真研究及实验表明了所提出方法的有效性。
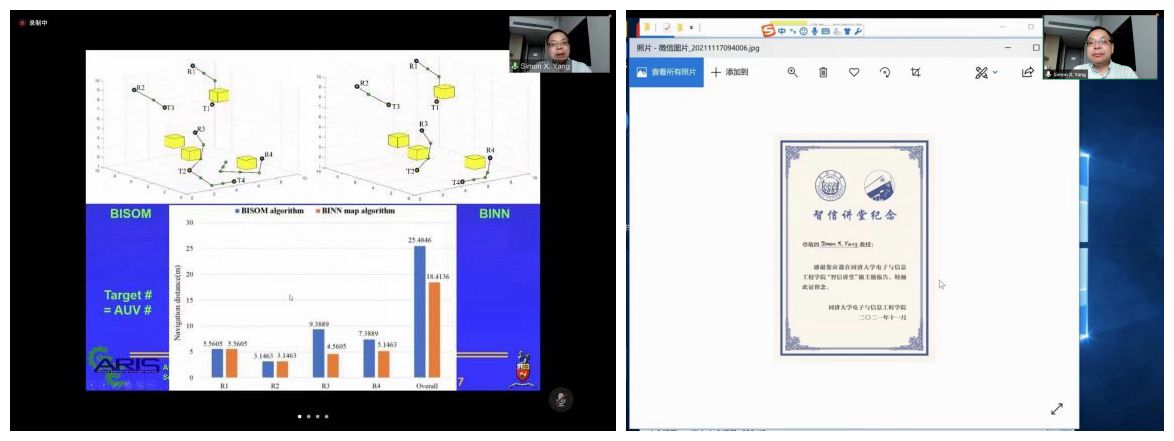
发展多机器人系统的智能协同方法在未来的时代发展中是非常重要的,将多智能机器人系统应用于未来的民生、军事等领域是符合自主无人系统发展潮流的时代需求。报告结束后,Yang教授和同学们进行了热烈讨论和交流。(文/图 张皓)